ساعت از ۲ بامداد گذشته بود.
پروژهی ساخت پرده برقی هوشمند خانه درست در حساسترین مرحله متوقف شده بود. موتور معمولی DC که برای باز و بسته کردن پرده استفاده شده بود، یا پرده را بیش از حد میکشید و به ریل آسیب میزد یا در نیمهی راه متوقف میشد. هیچ کنترلی روی میزان چرخش و موقعیت دقیق وجود نداشت. اینجا بود که نیاز به یک «حرکت دقیق و اندازهگیریشده» احساس شد؛ نقطهی عطفی که تنها با یک استپ موتور ۵ ولت 28BYJ-48 حل میشد.
استپ موتور 28BYJ-48 چیست و چگونه کار میکند؟
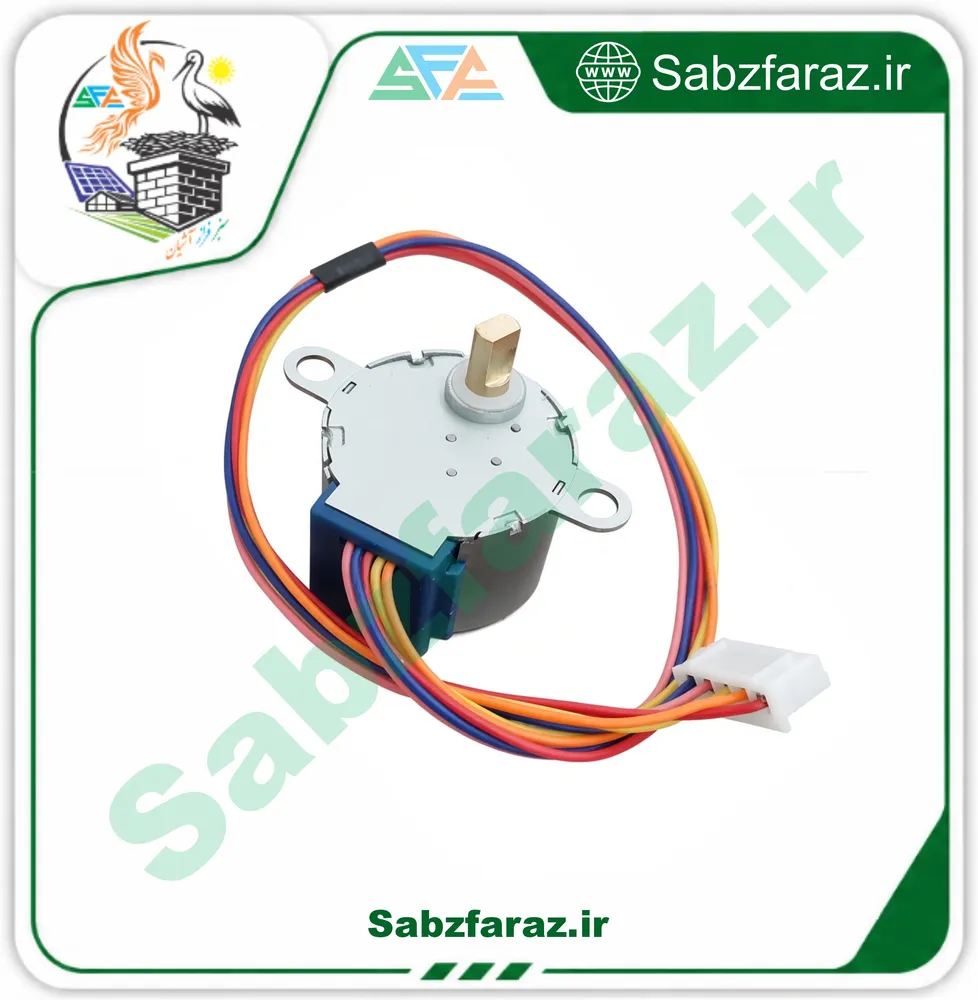
برخلاف موتورهای DC معمولی که با اتصال ولتاژ بهصورت پیوسته میچرخند، موتورهای پلهای (Stepper Motor) حرکت خود را به گامهای بسیار کوچک و گسسته تقسیم میکنند. موتور 28BYJ-48 یک استپ موتور ۴ فاز با ولتاژ کاری ۵ ولت DC است که به لطف داشتن یک گیربکس داخلی با نسبت ۱/۶۴، گشتاور خروجی فوقالعادهای نسبت به جثه کوچک خود تولید میکند.
زاویه گام اولیه موتور ۵.۶۲۵ درجه است، اما پس از عبور از سیستم کاهش سرعت گیربکس، زاویه گام نهایی به حدود ۰.۰۸۸ درجه میرسد. این یعنی برای ثبت یک دور چرخش کامل شفت خروجی، موتور باید ۴۰۹۶ گام را طی کند! چنین دقتي به شما اجازه میدهد زوایای حرکت را با اعشار درجه تنظیم و کنترل کنید.
بررسی مشخصات فنی و ویژگیهای کلیدی
شناخت دقیق پارامترهای الکتریکی و مکانیکی به شما کمک میکند تا پروژه خود را بدون آسیب زدن به قطعات طراحی کنید:
- ولتاژ نامی: ۵ ولت DC (کاملاً سازگار با خروجی تغذیه بردهای آردوینو)
- تعداد فاز: ۴ فاز (با ۵ سیم خروجی و کانکتور JST)
- نسبت کاهش گیربکس: ۱/۶۴
- تعداد گام در یک دور کامل: ۴۰۹۶ گام
- گشتاور کششی: بیش از ۳۴.۳ mN.m
- سطح نویز: کمتر از ۳۵ دسیبل (کاملاً بیصدا و مناسب پروژههای خانگی)
- وزن: حدود ۳۰ گرم
کاربردهای گسترده استپ موتور 28BYJ-48 در دنیای مدرن
دقت بالا و قیمت بسیار مناسب این قطعه باعث شده تا در طیف وسیعی از صنایع و پروژههای DIY حضور داشته باشد:
- رباتیک و سیستمهای حرکتی: کنترل مفاصل ربات، بازوهای مکانیکی و رباتهای مسیریاب دقیق.
- پرینترهای سهبعدی و دستگاههای CNC کوچک: هدایت نازل یا بستر چاپ در ابعاد میکرومکانیکی.
- اتوماسیون خانگی: ساخت قفلهای هوشمند، دریچههای تهویه خودکار و پردههای برقی.
- تجهیزات تصویربرداری: کنترل پایه چرخشی (Pan/Tilt) دوربینهای مداربسته و سیستمهای فوکوس لنز.
راهنمای راهاندازی و نکات مهم درایور ULN2003
از آنجا که جریان درخواستی سیمپیچهای استپ موتور بیشتر از توان خروجی مستقیم پینهای میکروکنترلر است، استفاده از یک درایور مانند ULN2003 الزامی است. این درایور دارای ۴ الایدی نشاندهنده وضعیت فازهاست که خطایابی پروژههای شما را بسیار راحت میکند.
برای راهاندازی نرمافزاری در محیط آردوینو، نیازی به کدنوسی پیچیده ندارید؛ کتابخانهی استاندارد Stepper.h بهطور کامل از این موتور پشتیبانی میکند و تنها با تعیین تعداد گامها میتوانید سرعت و جهت چرخش را مدیریت کنید.
سوالات متداول
آیا میتوان این موتور را مستقیماً به پایههای آردوینو متصل کرد؟
خیر، جریان کششی سیمپیچهای موتور ممکن است به پینهای میکروکنترلر آسیب بزند. حتماً باید از برد درایور intermediate مانند ULN2003 استفاده کنید.
تعداد دقیق گامها برای یک دور چرخش کامل چقدر است؟
به دلیل وجود گیربکس داخلی ۱/۶۴، این موتور دارای ۴۰۹۶ گام کامل در حالت فولاستپ برای یک دور چرخش ۳۶۰ درجه است.
آیا ولتاژهای بالاتر از ۵ ولت برای این موتور مناسب است؟
ولتاژ نامی این مدل ۵ ولت است. اعمال ولتاژهای بالاتر باعث داغ شدن سریع سیمپیچها و کاهش عمر مفید موتور میشود.
بررسی فنی و جامع میکرو سروو موتور SG92R با گشتاور ۲.۵ کیلوگرم
مقالات مرتبط
بررسی فنی و جامع میکرو سروو موتور SG92R با گشتاور ۲.۵ کیلوگرم
تحلیل عمیق و بررسی فنی میکرو سروو موتور ۹ گرمی SG92R؛ موتوری کوچک، پرقدرت با گشتاور ۲.۵ kgf·cm و زاویه چرخش ۲۵۰ درجه، مناسب برای پروژههای دقیق رباتیک و آردوینو.
راهنمای جامع تعویض و خرید موتور ۶ ولت اپیلیدی در سبزفراز
آیا اپیلاتور شما ضعیف شده یا از کار افتاده است؟ با راهنمای جامع تعویض موتور ۶ ولت اپیلیدی، دستگاه خود را با کمترین هزینه مثل روز اول بازسازی کنید.
راهنمای جامع و فنی انتخاب و بهکارگیری موتور ۳ ولت DC اسباببازی
تحلیل تخصصی، مشخصات فنی و کاربردهای موتور ۳ ولت DC سایز ۱۳۰؛ راهحلی اقتصادی و کارآمد برای پروژههای رباتیک، DIY و تعمیر اسباببازیها.
راهنمای کامل و چکلیست راهاندازی میکرو سروو موتور SG90
آیا در پروژههای آردوینو با مشکل لرزش یا نداشتن قدرت کافی در بازوهای رباتیک مواجه شدهاید؟ چکلیست کاربردی میکرو سروو موتور SG90 راهنمای جامع شماست.
اولین نفری باشید که نظر میدهد.